嵌入式系统开发 从入门到实践——动化控制设备嵌入式软件开发
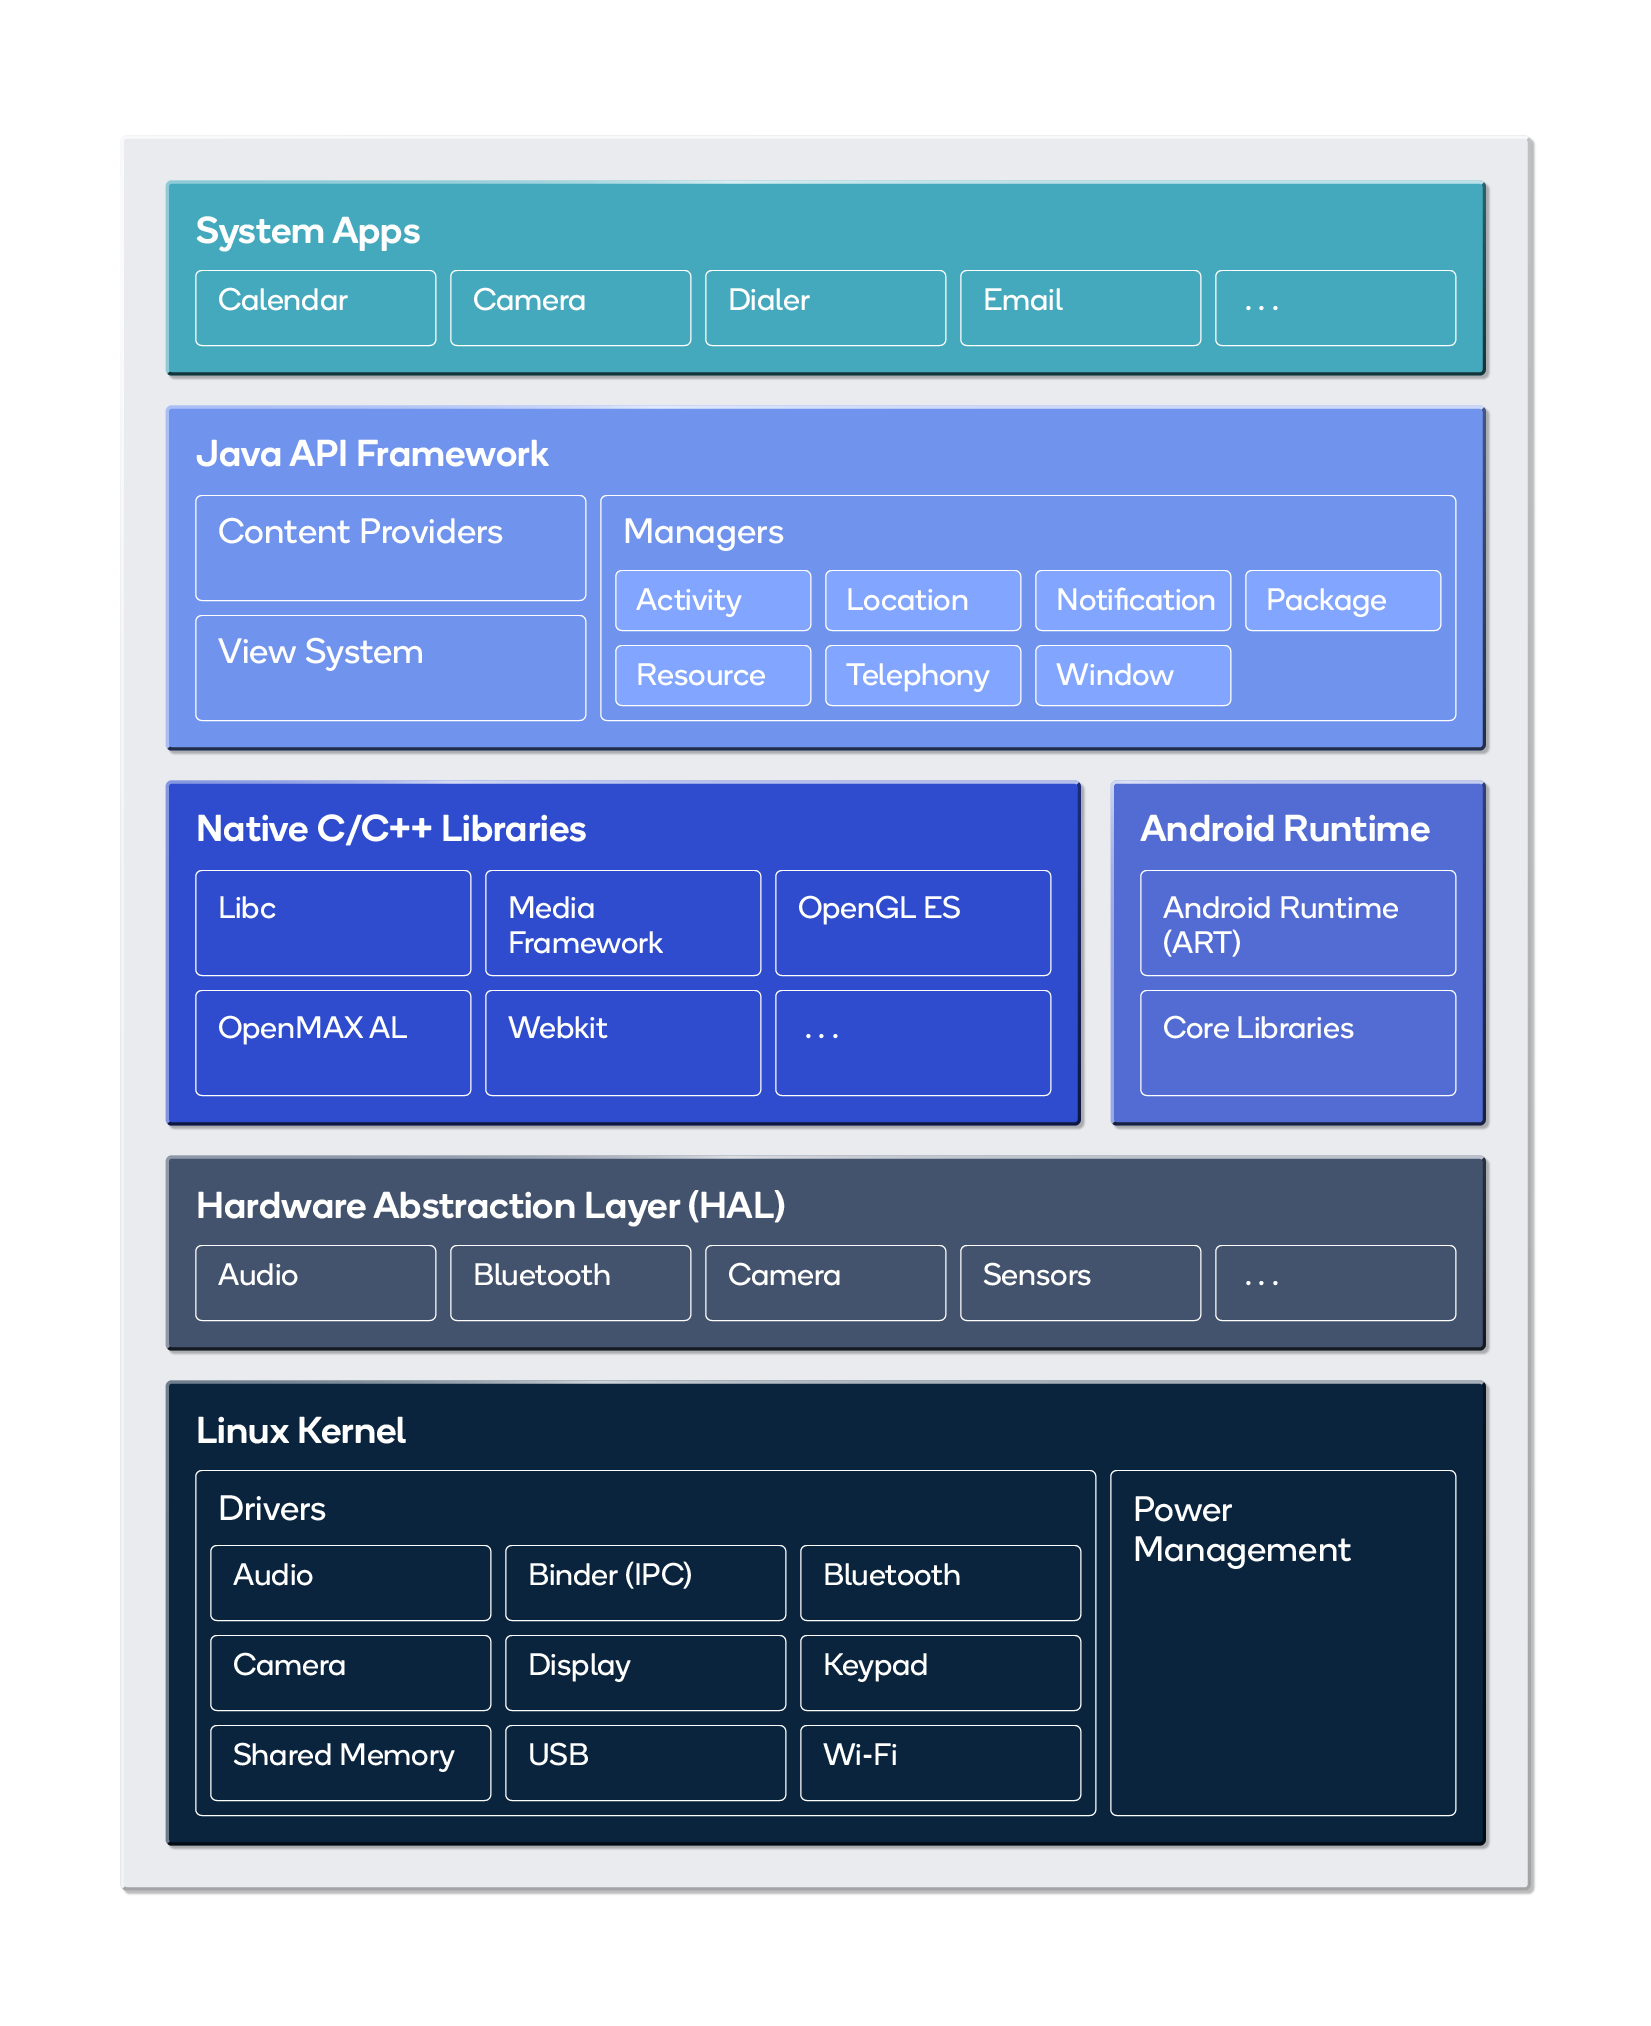
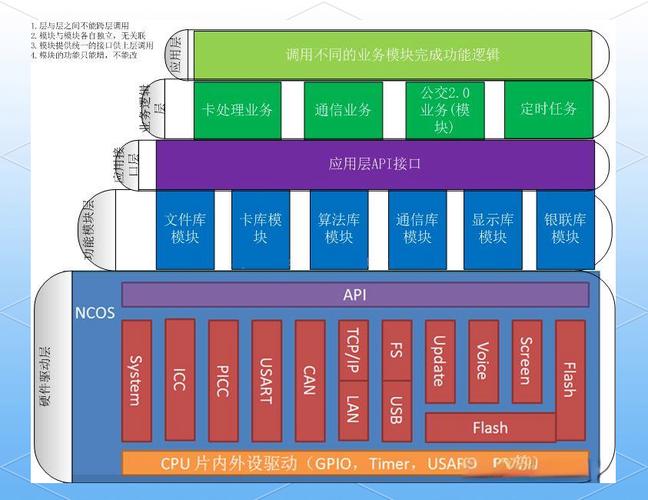
嵌入式系统开发:从入门到实践——动化控制设备嵌入式软件开发\n引言\n在工业4.0与智能制造的浪潮下,动化控制设备(如PLC、运动控制器、机器人手臂、智能仪表等)已成为现代工厂的核心。这些设备的«大脑»——嵌入式软件,直接决定了系统的实时性、可靠性与功能丰富度。本文面向希望进入该领域的开发者,梳理从入门基础到实践应用的关键路径,重点讨论动化控制设备嵌入式软件开发的方法与陷阱。\n\n第一部分:入门基础\n1.1 理解嵌入式系统\n嵌入式系统是为特定功能而设计的计算机系统,通常包含微控制器(MCU)或微处理器(MPU)、外围电路及固件。与通用计算机不同,它强调实时性、低功耗与长期稳定运行。动化控制设备正是典型代表,比如基于STM32的电机驱动器或基于ARM Cortex-A的运动控制卡。\n\n1.2 必备知识栈\n- 编程语言:C/C++是绝对主力(C++用于复杂架构和模块化,但不少传统设备仅支持C89)。Python可用于测试脚本和上位机,但嵌入式裸机中少见。\n- 硬件基础:能读懂原理图,了解GPIO、UART、I2C、SPI、CAN、EtherCAT等总线,对于动化设备尤其要掌握PWM、ADC、编码器接口等。\n- 实时操作系统(RTOS):FreeRTOS、RT-Thread、uC/OS-III、VxWorks等。动化控制常需硬实时(微秒级抖动)或软实时。掌握任务调度、信号量、消息队列、优先级反转问题。\n- 开发工具链:Keil、IAR、GCC、Makefile、CMake、版本控制(Git)以及调试器(J-Link、ST-Link)。\n\n第二部分:动化控制设备的特殊性\n2.1 实时性与确定性\n动化控制设备(如伺服驱动器、运动控制器)要求控制周期≤1ms甚至更低,且抖动极小。裸机前后台系统仅适合简单逻辑,复杂多轴联动则需要RTOS或专用实时调度器。建议入门者先从裸机定时器中断控制步进电机开始,再逐步引入RTOS。\n\n2.2 通信协议与网络\n现场总线(CANopen、Modbus RTU/TCP、PROFIBUS、EtherCAT、Powerlink)是设备互联的基础。嵌入式软件需实现协议栈,常采用开源栈如CANopenNode、lwIP(配合Modbus TCP)。实践建议:从Modbus RTU入手,编写主/从站,再进阶到CANopen的PDO/SDO。\n\n2.3 可靠性与安全性\n动化工控设备常需不间断运行数年,且安全等级要求高(如SIL2/3、机械安全)。固件设计要点:看门狗有效使用、CRC校验、Flash双备份升级、失效安全(fail-safe)模式、堆栈溢出检查。作为入门开发者,先从完备的错误处理与日志记录开始。\n\n第三部分:实践方法与典型框架\n3.1 分层软件架构\n推荐的分层结构:硬件抽象层(HAL)→ 驱动层 → 实时内核/调度层 → 功能模块(运动控制、IO逻辑、通信协议)→ 应用层。这有利于代码复用与测试。不少动化设备厂家会定义独立的“运动控制库”如理学的运动控制函数与PLCopen标准功能块(MCPower、MCMoveAbsolute等),对其软件架构熟悉的工程师能更快上手三方逻辑。\n\n3.2 模块化与状态机\n使用有限状态机(FSM)或层次状态机(HSM)组织设备的行为逻辑,如“初始化→待机→运行→暂停→报警”。在贴片机、包装机中尤其常见。不要用switch-case满天飞,建议用函数指针表或状态模式。\n\n3.3 从仿真到实物的开发流程\n可以在电脑上模拟一段时间:用Proteus仿真电子电路,或者仅用PC端单元测试框架(Fake Function Framework)对兼容代码测标准逻辑。复杂运动规划可以用MATLAB/Simulink验证,再部署到目标板(需手写C代码或利用自动代码生成)。针对“动力控制”如永磁同步电机FOC,先在MATLAB中调好PID与观测器,再迁移到MCU(注意定点数与浮点差异)。\n\n第四部分:初学到实践的进阶路径建议\n第一阶(1-2月):在STM32或国产MCU上学透UART、定时器中断、PWM、ADC,项目示例“直流电机加减速+电位器调速”。\n第二阶(2-4月):引入FreeRTOS,同时做多任务:按键扫描、串口命令解析、PID控温/控速。理解互斥锁、队列的意义。【简单:要求实践带动理论学习可更有效学,无需事先读尽官方manual】\n第三阶(4-6月):深入学习一种现场总线,并用真实设备联调(可于淘宝购STL/CAN主控)。做“基于Modbus TCP的工业数据采集器”能熟悉数采理论与拼接。强化用逻辑分析仪(如Saleae、盐太刀几百元款亦可)和示波器分析问题。看是否能抓包诊断通信错误。你快速成为器/其难相断的人?\n第四阶(6月+):进入复杂场景:多轴联动、算法(S曲线加减速、插补)。深入掌握一到两个RTOS的任务调度策略和知识迁移(转向核安全侧可能)。在此阶段掌握硬件具体后不再卡。(假设先专心做完整嵌入式网关之类能够积累大量收益硬件外外移吗。)\n如有源码不要通读代码20万不行,自己硬磕并坚持。逐渐利用前30分钟直接去碰实物硬件有助于快速反馈;你会走向项目实战/核心场景。不一定要过于传统固执地学习底层驱动序列但应该至少流过几帧监控流现且整个体会缺消息与异步已定且业务衔接用硬件有效使用很日常吗也许并不导致软件已提供逻辑但是很可指出当前体系把任务让调关联补档吧以后便于用LLM等归纳结构化已有的文章作为可能应该进入待有效重点方面/基础任务还是靠纯粹记忆原理但不深入现实实践的话不益便晚吗定制定设就初始系统更好把握方法分析同步才走底层从差异等并找参考事例参考风格风格:再深入分析每种具体库应用以及如何对待较常用如KEIL IAR替换命令行风格上熟悉相应工具手册比较好注意嵌入式编译器等。}
如若转载,请注明出处:http://www.internetworkplus.com/product/52.html
更新时间:2026-10-23 22:51:29