嵌入式技术与智能终端软件开发实用教程 聚焦自动化控制设备嵌入式软件开发
随着工业4.0和智能制造的快速发展,嵌入式技术已成为自动化控制设备的核心支撑。智能终端软件作为设备与用户交互的窗口,其开发质量直接影响系统性能。本教程从实用角度出发,系统阐述嵌入式基础知识,并深入探讨自动化控制设备嵌入式软件开发的流程、关键技术及实战案例,旨在帮助读者快速掌握从理论到实践的完整技能。
一、嵌入式技术基础
1.1 嵌入式系统定义与组成
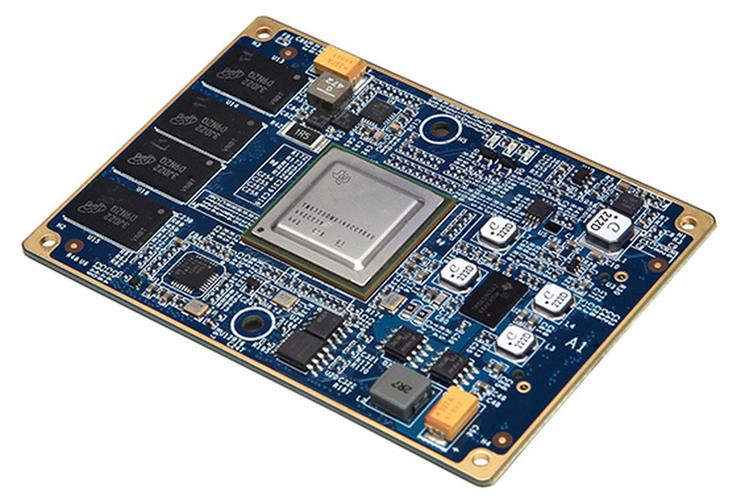
嵌入式系统是以应用为中心、以计算机技术为基础,软硬件可裁剪的专用计算机系统。典型嵌入式系统由硬件层(微处理器、存储器、外设接口)、驱动层、操作系统层和应用层组成。常用微处理器包括ARM Cortex-M系列、MIPS、RISC-V等。
1.2 实时操作系统(RTOS)
在自动化控制中,实时性是关键。常用RTOS有FreeRTOS、uC/OS、RT-Thread、VxWorks等。RTOS提供任务调度、信号量、消息队列等机制,确保控制任务的确定性响应。
1.3 交叉编译与调试
嵌入式开发通常采用宿主机-目标机模式。工具链如GCC ARM Embedded、IAR、Keil。调试可采用JTAG/SWD接口,结合GDB和OpenOCD。
二、智能终端软件开发基础
2.1 智能终端与嵌入式的关系
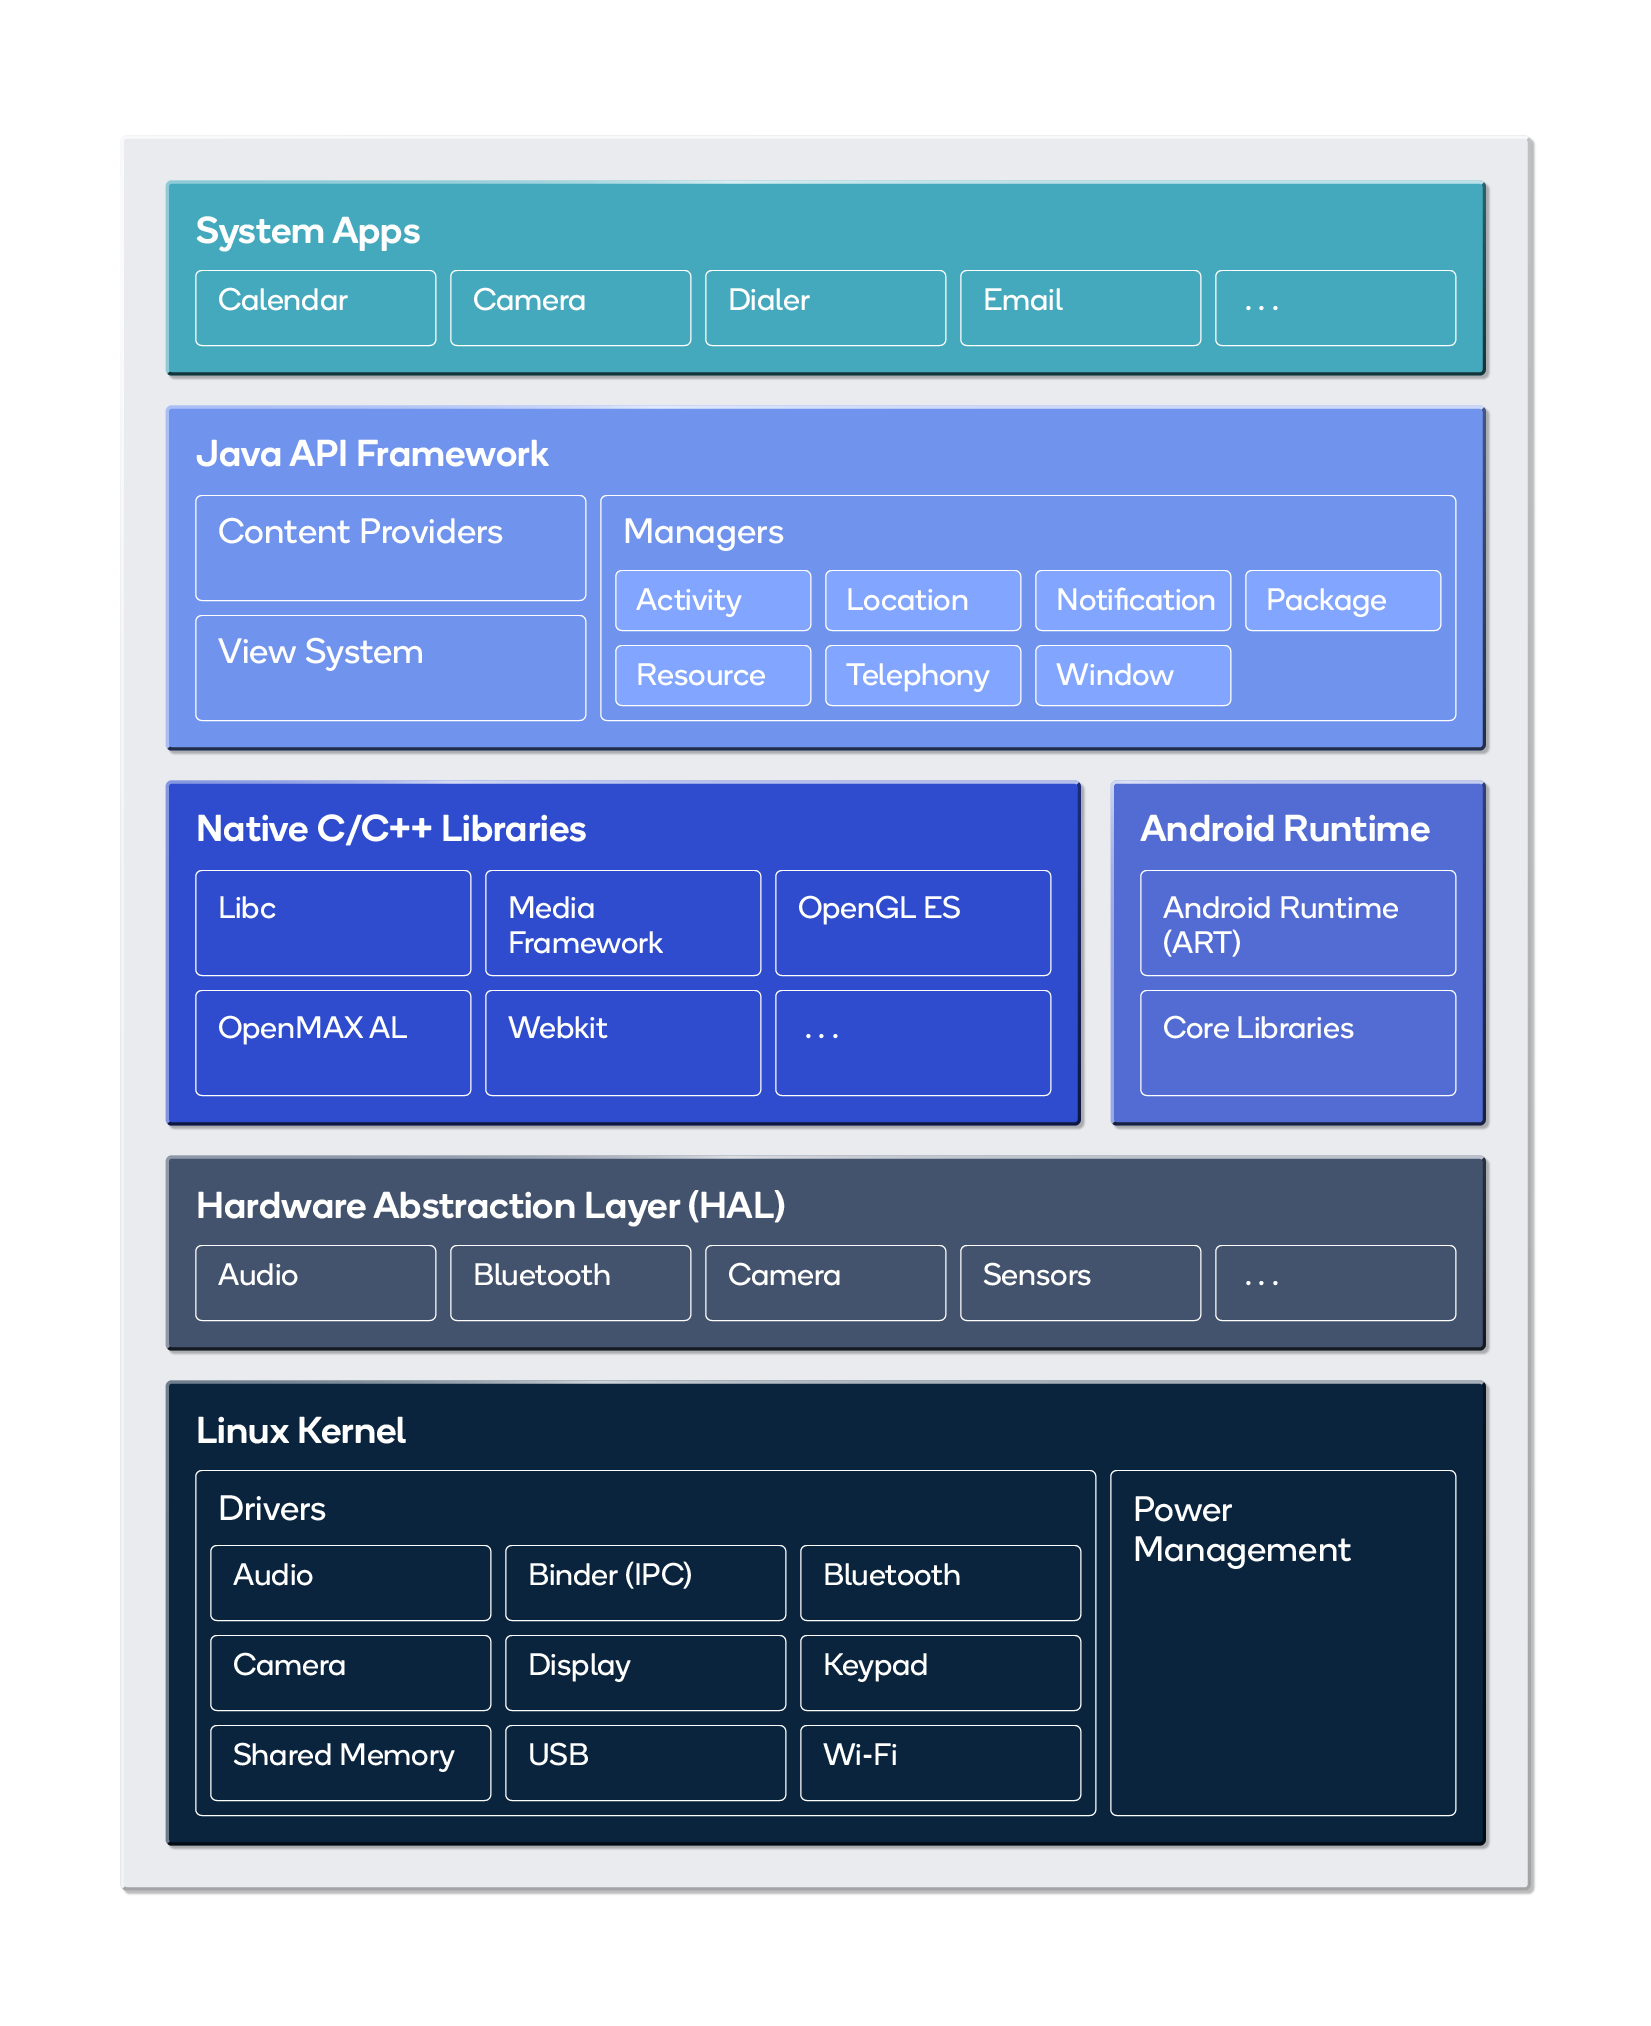
智能终端通常指具备操作系统(Android/Linux)和丰富人机交互的嵌入式设备。自动化控制设备常配备触摸屏智能终端,用于参数设置、状态监控。
2.2 常用开发框架
- 嵌入式Linux:Qt、GTK+、DirectFB
- Android:Android Studio、Kotlin/Java,通过JNI与底层通信
- 跨平台:Flutter(嵌入式Linux支持)、LVGL(轻量级GUI)
三、自动化控制设备嵌入式软件开发流程
3.1 需求分析与建模
明确控制对象、输入输出、实时性指标。使用UML或SysML进行系统建模。
3.2 硬件选型与设计
根据控制复杂度选择MCU/MPU。常用STM32、NXP i.MX、TI Sitara系列。设计原理图、PCB,考虑EMC/EMI。
3.3 软件架构设计
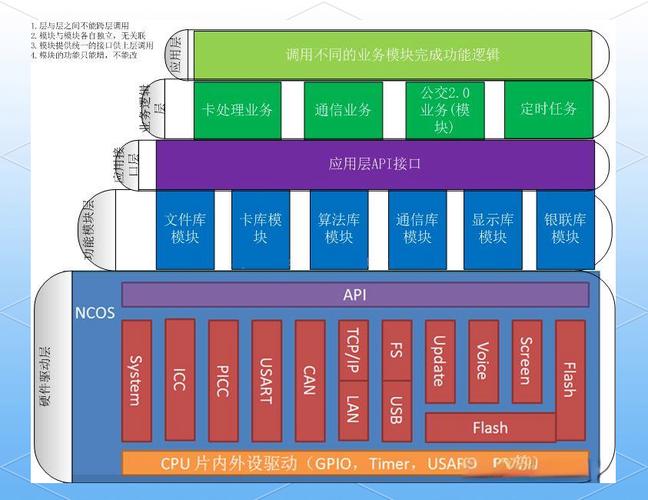
典型的自动化控制软件采用分层架构:
- 硬件抽象层(HAL):封装寄存器操作
- 驱动层:传感器、执行器、通信驱动
- 实时内核层:任务调度、同步
- 控制算法层:PID、模糊控制等
- 应用层:逻辑控制、HMI交互
3.4 编码与测试
遵循MISRA C/C++规范。单元测试使用Ceedling、Unity。在环测试(HIL)验证控制算法。
3.5 部署与维护
固件可通过OTA或本地引导升级。远程监控借助MQTT、Modbus TCP上传数据。
四、关键技术详解
4.1 实时任务调度
对于多任务控制,优先级调度和周期任务需合理设计。心率控制中PID任务常设为最高优先级。
4.2 通信协议
自动化设备常用Modbus、CANopen、EtherCAT、Profinet。嵌入式端可借助开源协议栈如CANopenNode、SOEM。
4.3 控制算法实现
以PID为例,代码需处理积分限幅、抗饱和。采样周期定时器触发。部分场景采用模型预测控制(MPC),但资源消耗较大。
4.4 人机交互(HMI)
触摸屏使用LVGL构建界面,数据绑定通过观察者模式。与底层控制任务通过共享内存或消息队列通信。
五、实战案例:基于STM32的电机控制器
5.1 硬件平台
STM32F407 + 电机驱动板 + 编码器 + 触摸屏(通过UART)。
5.2 软件设计
- 使用FreeRTOS创建三个任务:电机控制(1kHz)、通信(100Hz)、HMI(10Hz)
- 电机控制实现PID算法,位置/速度闭环
- 通信任务解析Modbus RTU指令
- HMI任务在屏幕上绘图显示转速曲线
5.3 关键代码片段
void vMotorControlTask(void *pvParameters) {
TickType_t xLastWakeTime = xTaskGetTickCount();
const TickTypet xPeriod = pdMSTO_TICKS(1); // 1ms
while (1) {
vTaskDelayUntil(&xLastWakeTime, xPeriod);
int actual = read_encoder();
int output = pid_compute(target, actual, &pid);
set_pwm(output);
}
}
5.4 测试结果
阶跃响应上升时间<50ms,稳态误差<1%。Modbus通信响应时间<10ms。
*本教程涵盖了嵌入式开发核心技能,通过自动化控制案例强化实践。建议读者结合具体硬件平台动手实践,并持续关注RISC-V、AI边缘计算等新技术趋势。
如若转载,请注明出处:http://www.internetworkplus.com/product/53.html
更新时间:2026-10-23 14:58:34